
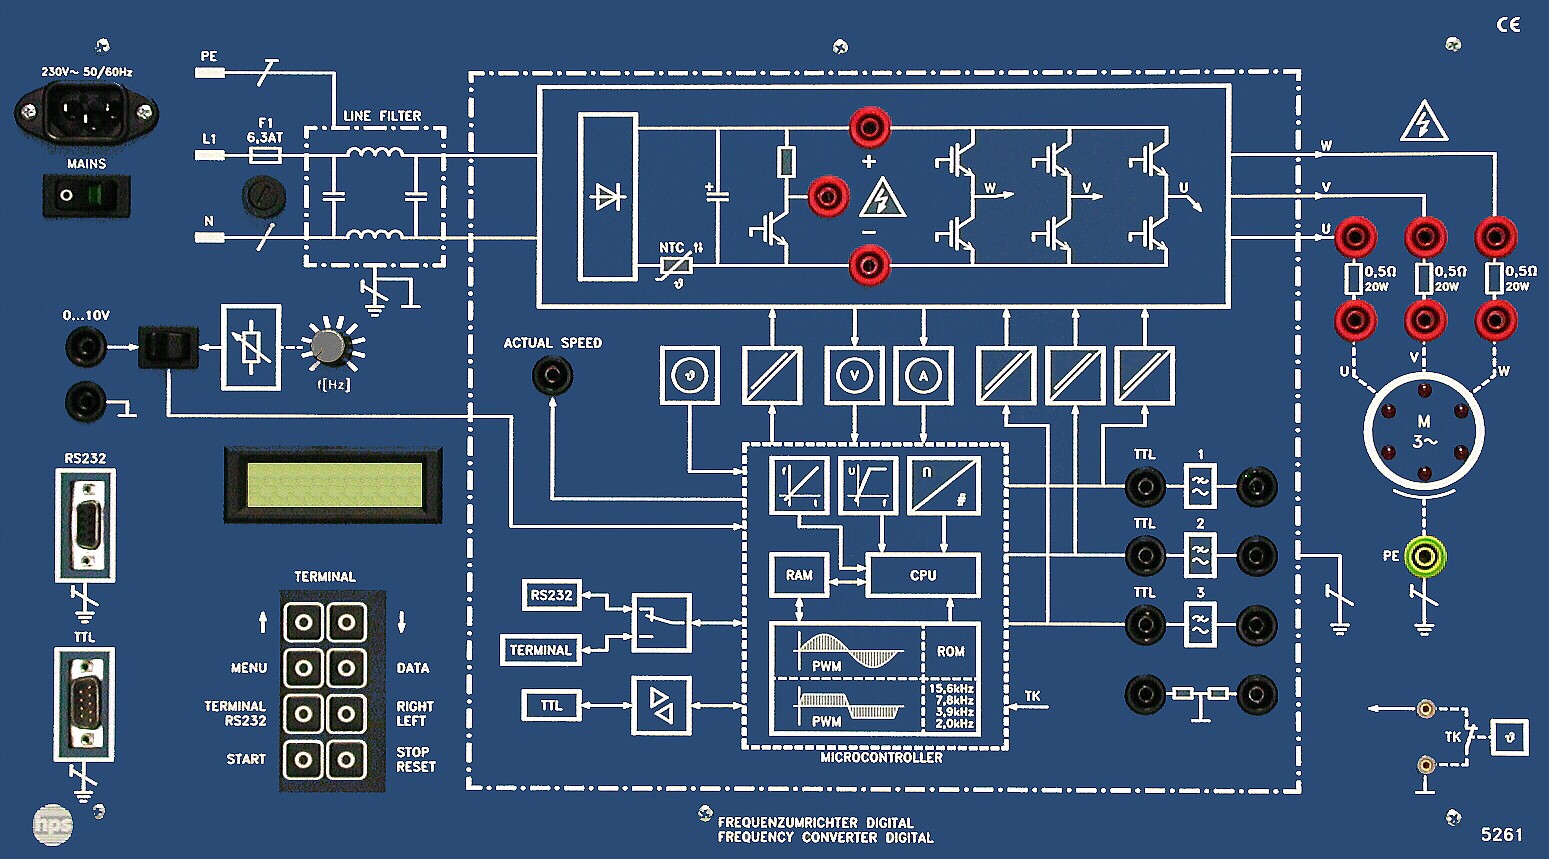
Type 5261
VARIATEUR DE FRÉQUENCE type 5261
Le VARIATEUR DE FRÉQUENCE type 5261 est un matériel didactique pour moteurs triphasés de 100 W à 1 kW. Il offre le fonctionnement quatre quadrants, des fonctions de protection complètes, une unité de mesure et d’affichage intégrée ainsi que la commande par terminal et par PC via RS 232.
- Pour moteurs triphasés de 100 W à 1 kW
- Fonctionnement quatre quadrants avec unité de commande et d’affichage intégrée
- Paramétrage par terminal ou par PC via RS 232
- Protection contre les surintensités, surtensions et sous-tensions, surtempératures, courts-circuits et défauts à la terre
- Mesure et affichage intégrés du courant, de la tension et de la fréquence
- Commande par clavier à membrane, afficheur LCD ou logiciel
Utilisation et fonctionnalités
Avec le variateur de fréquence, hps SystemTechnik propose un matériel didactique pour réaliser des expériences dans le domaine de la commande et de la régulation de vitesse des moteurs triphasés.
Le terminal ou un PC permet de régler et de mesurer la fréquence minimale et maximale, les rampes d’accélération et de freinage, la tension de démarrage et de freinage, la tension, le courant, le sens de rotation ainsi que le type de modulation, MLI sinusoïdale ou trapézoïdale.
Logiciel et commande
Le logiciel DFUwin fourni prend en charge la caractéristique U/f du variateur de fréquence, le diagramme de marche, l’affichage du courant et de la tension, l’affichage de la tension de freinage et de démarrage ainsi que la représentation simultanée de tous les paramètres.
Le logiciel fonctionne sous Windows XP, Vista et Windows 7 en versions 32 et 64 bits.
Accessoires recommandés et environnement expérimental
Comme accessoires recommandés, la documentation cite le manuel d’expériences « Expériences sur le variateur de fréquence numérique » (type V 0022), un moteur asynchrone triphasé type 2707.1, la charge type 5512, l’amplificateur d’isolement type 8630, des alimentations universelles type 2740.1, un oscilloscope à mémoire, le logiciel PC 5261 EVGB, le câble RS 232 type 9102.50, l’unité de freinage DC type 2718 ainsi que, en option, le convertisseur USB/RS 232 type 9102.55.
Unité de freinage DC type 2718
L’unité de freinage DC est prévue pour les applications d’entraînements électriques, par exemple pour des expériences avec un moteur asynchrone triphasé et le variateur de fréquence.
Elle peut fonctionner en moteur ou en génératrice et se compose d’une machine à courant continu à excitation shunt avec génératrice tachymétrique DC intégrée, montée sur un socle.
La machine d’essai est glissée sur le socle par ses quatre pattes et maintenue par un dispositif de serrage rapide à levier unique ; un manchon d’accouplement type 2718.5 est fourni comme accessoire.
Construction mécanique
La face avant du variateur de fréquence est en stratifié de 5 mm, bleu mat, et gravée de symboles blancs correspondant aux groupes fonctionnels intégrés.
Le système comprend en outre les composants d’accessoires et les illustrations hps habituels de la documentation du variateur de fréquence, notamment la machine complémentaire ainsi que les captures d’écran du logiciel pour la commande.
- Logiciel d’affichage de la caractéristique U/f, du diagramme de marche et des paramètres de fonctionnement
- Extensible par une unité de freinage DC et d’autres accessoires de mesure et d’expérimentation
- Alimentation secteur (monophasée)
- Tension secteur 230 V AC +/- 10 %, courant absorbé max. 6,3 A, fréquence secteur 48 Hz ... 400 Hz
- Sortie
- Tension de sortie 3 x 220 V, 0,5 ... 120 Hz ; courant de sortie max. 4,5 A ; fréquence limite 120 Hz (réglable)
- Rampe de freinage et d’accélération
- 11,5 Hz/s ... 588,1 Hz/s
- Modulation de largeur d’impulsion (MLI)
- Fréquences 2,0 kHz, 3,9 kHz, 7,8 kHz et 15,6 kHz
- Fonctions de protection
- Surtension et sous-tension, surintensité, surtempérature de la partie puissance, surtempérature du moteur, court-circuit et défaut à la terre
- Connecteur SUB-D (9 broches)
- Pour la commande du variateur de fréquence en niveau TTL
- Divers
- Partie commande à séparation galvanique ; résistance de freinage 150 ohms / 50 W ; entrées de consigne de fréquence par potentiomètre ou tension externe 0 ... 10 V
- Caractéristiques mécaniques
- Face avant en stratifié de 5 mm, bleu mat, gravée de symboles blancs ; dimensions 532 x 297 x 165 mm (l x H x P), poids env. 6,2 kg
- Unité de freinage DC type 2718
- Machine à courant continu à excitation shunt, tension et courant d’induit 205 V / 2 A, tension et courant d’excitation 205 V / 0,33 A, puissance 0,3 kW à 2000 tr/min, protection par contact thermique ; génératrice tachymétrique DC avec sortie 1 : 10 V à 1500 tr/min et sortie 2 : 10 V à 3000 tr/min ; socle en acier inoxydable brossé, dimensions 710 x 220 x 250 mm (l x H x P), poids 13,7 kg
- 1 Bases1
- 1.1 Le moteur asynchrone triphasé à rotor en court-circuit ou à cage1
- 1.1.1 Constitution du moteur1
- 1.1.2 Vitesse du champ tournant2
- 1.1.3 Couple et glissement2
- 1.1.4 Points de la caractéristique3
- 1.1.5 Commande de vitesse4
- 1.2 Systèmes de convertisseurs pour le réglage de vitesse du MAS7
- 1.2.1 Généralités7
- 1.2.2 Convertisseur à source de courant7
- 1.2.3 Convertisseur à source de tension8
- 1.3 Le variateur de fréquence numérique (type 5261)10
- 1.3.1 Généralités10
- 1.3.2 Constitution de la partie puissance10
- 1.3.3 Principe de fonctionnement d’un onduleur11
- 1.3.4 Constitution de la partie commande13
- 2 Mise en service et technique de mesure19
- 2.1 Utilisation du terminal19
- 2.1.1 Paramètres, fonctions et réglages de base19
- 2.1.2 Messages d’erreur du variateur de fréquence numérique (type 5261)20
- 2.2 Raccordement d’un moteur asynchrone triphasé21
- 2.3 Commande de vitesse et rotation à droite/à gauche d’un MAS22
- 2.4 Champ tournant à LED et points de mesure22
- 2.5 Appareils complémentaires et appareils de mesure23
- 2.6 Consignes de sécurité pour la manipulation du système23
- 3 Le logiciel de variateur de fréquence DFUwin25
- 3.1 Configuration requise25
- 3.2 Installation du logiciel25
- 3.2.1 Installation sous Windows 3.1x25
- 3.2.2 Installation sous Windows 9525
- 3.3 Le diagramme U/f26
- 3.4 Le diagramme de marche28
- 4 Compensation RS29
- 4.1 BOOST maximal admissible d’un MAS29
- 4.2 Champ tournant à LED30
- 4.3 Sens de rotation31
- 4.4 Signaux de commande numériques du variateur de fréquence32
- 4.5 Excursion maximale34
- 4.6 Signaux de commande analogiques du variateur de fréquence36
- 4.7 Caractéristique U/f39
- 5 La partie puissance41
- 5.1 Tension du circuit intermédiaire41
- 5.2 Effet du hacheur de freinage42
- 6 Commande en fréquence d’un moteur asynchrone triphasé44
- 6.1 Vitesse du champ tournant, vitesse à vide et glissement à vide44
- 6.2 Dépendance du courant à vide vis-à-vis de la fréquence47
- 6.3 Tension moteur en fonction de la fréquence MLI49
- 6.4 Vitesse et glissement en MLI sinusoïdale51
- 6.5 Vitesse et glissement en MLI trapézoïdale56
- 7 Accélération et freinage d’un moteur asynchrone triphasé61
- 7.1 Accélération d’un MAS sans charge61
- 7.2 Accélération d’un MAS en charge64
- 7.3 Diagramme de marche avec DFUwin68
- 8 Régulation de vitesse avec un moteur asynchrone triphasé70
- 8.1 Régulation de vitesse indépendante de la charge70
- 8.2 Régulation de vitesse avec échelon de consigne73
- 9 La machine synchrone76
- 9.1 Bases76
- 9.1.1 Constitution de la machine76
- 9.1.2 Comportement en fonctionnement moteur77
- 9.1.3 Raccordement de la machine78
- 9.2 Expériences sur le moteur synchrone79
- 9.2.1 BOOST maximal admissible d’une machine synchrone79
- 9.2.2 Accélération d’un moteur synchrone sans charge80
- 9.2.3 Accélération en charge et MLI sinusoïdale83
- 9.2.4 Accélération en charge et MLI trapézoïdale86
Ces informations proviennent des sommaires des manuels d’expériences hps (titres, numéros et pages). Tous les manuels sont en allemand ; les titres sont traduits, le titre original allemand s’affiche au survol. Tous les manuels et expériences
V 0022 Expériences sur le variateur de fréquence numérique Manuel · 120 pages 28 expériences
Appareil principal du manuel – valable pour toutes les expériences Voir le sommaire
- 3.1 Configuration requise p. 25
- 3.2.1 Installation sous Windows 3.1x p. 25
- 3.2.2 Installation sous Windows 95 p. 25
- 3.3 Le diagramme U/f p. 26
- 3.4 Le diagramme de déplacement p. 28
- 4.1 BOOST maximal admissible d’un moteur asynchrone triphasé cité p. 29
- 4.2 Champ tournant à LED cité p. 30
- 4.3 Sens de rotation cité p. 31
- 4.4 Signaux de commande numériques du variateur de fréquence cité p. 32
- 4.5 Course maximale cité p. 34
- 4.6 Signaux de commande analogiques du variateur de fréquence cité p. 36
- 4.7 Caractéristique U/f cité p. 39
- 5.1 Tension du circuit intermédiaire cité p. 41
- 5.2 Effet du hacheur de freinage cité p. 42
- 6.1 Vitesse du champ tournant, vitesse à vide et glissement à vide cité p. 44
- 6.2 Variation du courant à vide en fonction de la fréquence cité p. 47
- 6.3 Tension du moteur en fonction de la fréquence MLI cité p. 49
- 6.4 Vitesse et glissement avec MLI sinusoïdale cité p. 51
- 6.5 Vitesse et glissement avec MLI trapézoïdale cité p. 56
- 7.1 Accélération d’un moteur asynchrone triphasé à vide cité p. 61
- 7.2 Accélération d’un moteur asynchrone triphasé en charge cité p. 64
- 7.3 Diagramme de déplacement avec DFUwin cité p. 68
- 8.1 Régulation de vitesse indépendante de la charge cité p. 70
- 8.2 Régulation de vitesse avec échelon de consigne cité p. 73
- 9.2.1 BOOST maximal admissible d’une machine synchrone cité p. 79
- 9.2.2 Accélération d’un moteur synchrone à vide cité p. 80
- 9.2.3 Accélération en charge avec MLI sinusoïdale cité p. 83
- 9.2.4 Accélération en charge avec MLI trapézoïdale cité p. 86
Autres sections le mentionnant (4)
Aucune expérience ne correspond au filtre.



