
Typ 3840
SENSORICS BOARD Typ 3840
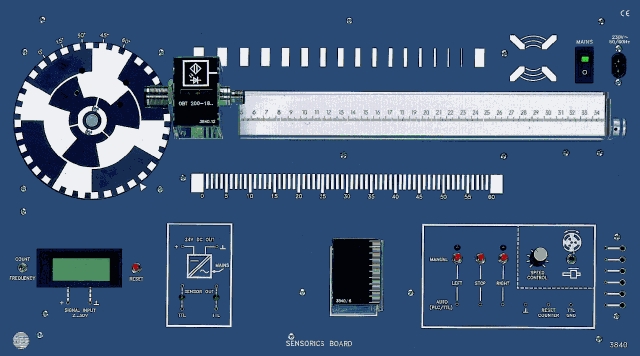
SENSORICS BOARD typ 3840 är ett undervisnings- och utbildningssystem för sensorteknik och automationsteknik med inbyggd spänningsmatning, räknare och frekvensmätare. I praktiskt inriktade laborationer visar det hur industriella sensorer är uppbyggda, hur de fungerar och hur de används.
- Undervisnings- och utbildningssystem för sensorteknik och automationsteknik
- Inbyggd spänningsmatning samt integrerad räknare och frekvensmätare
- Rotations- och linjärrörelse med motorer för verklighetsnära laborationsuppkopplingar
- Kan styras med PLC, dator, TTL-signaler eller manuellt
- Överskådlig förvaring av tillbehören på en separat platta
- Kan byggas ut med ultraljuds-, fiberoptiska, analoga och NAMUR-sensorer
Didaktiskt koncept
Med SENSORICS BOARD erbjuder hps SystemTechnik ett utbildningskoncept som på ett åskådligt sätt förmedlar funktionsprincip, uppbyggnad och användning av industriella sensorer i praktiskt inriktade laborationer.
Som introduktion passar systemet särskilt bra för maskinbyggare, mekaniker samt styr-, produktions- och hybridtekniker. Vid valet av sensorer har marknadsandel och typisk användning inom styr- och automationsteknik tagits i beaktande.
- Grundutrustning: induktiv sensor, kapacitiv sensor, optisk sensor och magnetfältssensor
- Tillval: ultraljudssensor, fiberoptisk sensor, NAMUR-sensorer och analog sensor
Laborationsuppkoppling och mekanik
I SENSORICS BOARD är alla delar som behövs för laborationerna inbyggda, så att laborationerna kan kopplas upp snabbt och överskådligt.
Sensorerna sätts i en förskjutbar släde, via vilken släden också kan styras. En millimeterskala på styrskenan underlättar positionerings- och utvärderingsuppgifter.
Dessutom kan en motordriven vridskiva avkännas med sensorer. Båda motorerna skyddas av en elektronisk strömfrånkoppling.
Alla tillbehör förvaras på en separat förvaringsplatta. Boardet kan användas på bordet, i ett ställ eller i en box; i boxen kan det transporteras och förvaras, och laborationerna kan göras direkt i den öppnade väskan.
- Finns även i boxutförande för transport, förvaring och laborationer direkt i boxen
- Nätspänning
- 230 V AC / 115 V AC (110 V AC)
- Nätfrekvens
- 50 ... 60 Hz
- Effektförbrukning
- 40 VA
- Inbyggd spänningsmatning för sensorer
- 24 V DC / 250 mA, kortslutningssäker utgång
- Indikeringar
- LED, U: ca 15 V ... 30 V
- Start-stopp-logik
- Med optiska indikeringar, vänster- och högergång för vridskiva eller släde
- Styringångar
- För PLC- eller TTL-drift, U: ca 5 V ... 24 V
- Analog ingång
- 0 ... 10 V, R = ca 100 kOhm, omkopplingsbar ext./int. för styrning av slädmotorn
- Frekvensområde
- 1 ... 9999 Hz
- Ingångsnivå frekvensmätare
- 5 ... 24 V
- Pulsräknare
- 1 ... 9999
- Mått board
- 532 x 297 x 120 mm (B x H x D)
- Mått tillbehörssats
- 532 x 297 x 120 mm (B x H x D)
- Mått box
- 570 x 450 x 150 mm (B x H x D)
- Vikt board
- ca 3,7 kg
- Vikt tillbehörssats
- ca 2,4 kg
- Vikt boxutförande
- ca 10,5 kg
- Medföljande tillbehör
- Tillbehörssats typ 3840.10 med förvaringsplatta, sensorer, materialprover och kopplingssladdar
- Sensorteknik: responskurva
- Sensorteknik: kopplingshysteres
- Sensorteknik: kopplingsavstånd och kopplingsbeteende
- Sensorteknik: materialberoende och reduktionsfaktorer
- Sensorteknik: pulsräkning och varvtalsmätning
- Sensorteknik: utlösning av en kopplingsfunktion genom en kapslingsvägg
- Sensorteknik: nivåavkänning
- Sensorteknik: upplösning och avkänningsavstånd hos optiska sensorer
- Sensorteknik: användningsområden för fiberoptik
- Sensorteknik: positionsavkänning och positionsstyrning av en transportsläde
- Sensorteknik: verktygspositionering
- Sensorteknik: avkänning av streckmarkeringar
Typnummer och varianter av den här apparaten, så som de anges i hps handböcker. Uppdaterad 2026-09-06
Uppgifterna är hämtade från innehållsförteckningarna i hps laborationshandböcker (titlar, nummer och sidor). Alla handböcker är på tyska; titlarna är översatta, och den ursprungliga tyska titeln visas när du håller muspekaren över dem. Alla handböcker och laborationer
V 0140 Sensorteknik – byggstenar i automationstekniken Handbok · 166 sidor 40 laborationer
Handbokens huvudapparat – gäller för alla laborationer Visa innehållsförteckningen
- 2.2.1 Den induktiva sensorns responskurva s. 19
- 2.2.2 Kopplingshysteres s. 24
- 2.2.3 Kopplingsbeteende och materialberoende s. 24
- 2.2.4 Reduktionsfaktor s. 25
- 2.2.5 Utlösning av en kopplingsfunktion genom en kapslingsvägg s. 26
- 2.2.6 Frekvens-/varvtalsmätning s. 28
- 2.2.7 Oscillatorfrekvens s. 31
- 3.2.1 Responskurva s. 35
- 3.2.2 Aktiveringsvarianter s. 37
- 3.2.3 Kopplingsbeteende och materialberoende s. 38
- 3.2.4 Reduktionsfaktor s. 39
- 3.2.5 Utlösning av en kopplingsfunktion genom en kapslingsvägg och kontroll av väggtjocklekar s. 40
- 3.2.6 Nivådetektering s. 41
- 3.2.7 Frekvens-/varvtalsmätning s. 42
- 4.2.1 Responskurva s. 47
- 4.2.2 Kopplingsavstånd s. 49
- 4.2.3 Kopplingshysteres s. 50
- 4.2.4 Kopplingsbeteende och materialberoende s. 51
- 4.2.5 Utlösning av en kopplingsfunktion genom en kapslingsvägg s. 52
- 5.2.1 Frekvens-/varvtalsmätning s. 56
- 5.2.2 Kopplingsbeteende s. 57
- 5.2.3 Avkänningsavstånd/avståndshysteres s. 59
- 6.2.1 Materialberoende s. 61
- 6.2.2 Oscillatorfrekvens s. 63
- 7.2.1 Utlösning av en kopplingsfunktion genom ett föremål i avkänningsområdet s. 72
- 7.2.2 Gångtidsmätning s. 72
- 7.2.3 Responskurva s. 74
- 7.2.4 Bestämning av högsta tillåtna hastighet s. 76
- 8.2.1 Ström-sträcka-karakteristik för den induktiva NAMUR-sensorn s. 80
- 8.2.2 Kontroll av kopplingspunkterna hos den induktiva NAMUR-sensorn s. 82
- 8.2.3 Övervakning av ledningsbrott och kortslutning hos den induktiva NAMUR-sensorn s. 83
- 8.2.4 Den induktiva NAMUR-sensorns oscillatorfrekvens s. 85
- 8.2.5 Ström-sträcka-karakteristik för den kapacitiva NAMUR-sensorn s. 86
- 8.2.6 Ström-sträcka-karakteristik för NAMUR-magnetfältsensorn s. 88
- 8.2.7 NAMUR-magnetfältsensorns responskurvor vid en rörlig permanentmagnet s. 90
- 9.2.1 Avkänningsområde s. 94
- 9.2.2 Frekvens-/varvtalsmätning s. 96
- 9.2.3 Detektering av streckmarkeringar s. 97
- 9.2.4 Detektering av relativa positioner s. 98
- 9.2.5 Diameter s. 99
Fler avsnitt där produkten nämns (1)
- 1.2.2 Montering av materialprovhållaren s. 11
Ingen laboration matchar filtret.
V 0141 Laborationer med IO-Link-sensorer Handbok · 122 sidor 70 laborationer
Handbokens huvudapparat – gäller för alla laborationer Visa innehållsförteckningen
- 1.1 Vad är IO-Link? s. 1
- 1.2 Vilka komponenter består IO-Link av? s. 1
- 1.3 IO-Link-gränssnitt s. 3
- 1.4 IO-Link-protokoll s. 4
- 1.5 Enhetsprofiler s. 5
- 1.6 IODD och engineering s. 6
- 1.7 Skillnader mellan IO-Link-specifikation V1.0 och V1.1 s. 7
- 1.8 Ändra och spara enhetsinställningar under drift s. 7
- 1.9 Byte av en device resp. master under drift s. 8
- 1.1 Användning och tillämpning av induktiva sensorer I-1
- 1.4 Bekanta dig med den induktiva IO-Link-sensorn (i sensorns huvudfönster) I-4
- 1.5 Genvägsfunktioner i sensorns huvudfönster I-5
- 1.6 Anvisning: spara ändringar och data i sensorn I-5
- Versuch 1 Kopplingsavstånd vid SP1, nära kopplingsavstånd I-6
- Versuch 2 Kopplingsavstånd SP2 Sn I-8
- Versuch 3 Fönsterdrift och kopplingspunktslogik I-10
- Versuch 4 Stabilitetslarm I-12
- Versuch 4.1 Stabilitetslarm vid kopplingspunktsdrift I-12
- Versuch 4.2 Stabilitetslarm i fönsterdrift / visning av processdata I-14
- Versuch 5 Pulsförlängning I-14 Laborationer med den optoelektroniska IO-Link-avståndssensorn O-1 till O-12
- 1.1 Användning och tillämpning av avståndssensorer O-1
- 1.4.1 Ytterligare förklaringar i sensorns huvudfönster O-6
- 1.5 Anvisning: spara ändringar och data i sensorn O-7
- Versuch 1 Bestämning av en avståndssensors mätområde O-8
- Versuch 2 Bestämning av kopplingspunkt och hysteres i Single Point Mode O-9
- Versuch 3 Bestämning av sensorns kopplingspunkt i Window-drift O-11 Laborationer med IO-Link-ultraljudssensorn U-1 till U-22
- 1.1 Användning och tillämpning av ultraljudssensorer U-1
- 1.4 Bekanta dig med IO-Link-ultraljudssensorn i sensorns huvudfönster U-4
- 1.5 Genvägsfunktioner i sensorns huvudfönster U-6
- 1.6 Anvisning: spara ändringar och data i sensorn U-7
- Versuch 1 Fönsterdrift U-8
- Versuch 2 Kopplingspunktsdrift och undersökning av ljudlobens bredd U-10
- Versuch 2.1 Kopplingspunktsdrift U-10
- Versuch 2.2 Undersökning av ljudlobens bredd (i kopplingspunktsdrift) U-12
- Versuch 3 Hysteresdrift U-14
- Versuch 3.1 Hysteresdrift U-14
- Versuch 3.2 Hysteresdrift med tillslagsfördröjning U-17
- Versuch 4 Reflexgivardrift U-18 Laborationer med IO-Link-positionsmätsystemet P-1 till P-16
- 1.1 Användning och tillämpning av positionsmätsystem P-1
- 1.4 Bekanta dig med positionssensorn i sensorns huvudfönster P-4
- 1.5 Genvägsfunktioner i sensorns huvudfönster P-5
- 1.6 Anvisning: spara ändringar och data i sensorn P-6
- Versuch 1 Kopplingspunktsläge, enpunktsdrift på kopplingssignal 1 P-7
- Versuch 2 Kopplingspunktsläge i fönsterdrift (normal/centrerad) P-9 Laboration 2a: Kopplingspunktsläge i fönsterdrift på kopplingssignal 2, normal P-9 Laboration 2b: Kopplingspunktsläge i centrerad fönsterdrift på kopplingssignal 2 P-11
- Versuch 3 Kopplingspunktsläge, tvåpunktsdrift på kopplingssignal 2 P-13
- Versuch 4 Övning med den analoga utgången P-15
- Versuch 5 Hitta och lokalisera en aktuell sensor i en anläggning P-16 Lösningsdel IO-Link-sensorer V0141 DE Lösningsdel för den induktiva IO-Link-sensorn I-L1 till I-L4
- Versuch 1 Kopplingsavstånd vid SP1, nära kopplingsavstånd I-L1
- Versuch 2 Kopplingsavstånd SP2 Sn I-L2
- Versuch 3 Fönsterdrift och kopplingspunktslogik I-L3
- Versuch 4 Stabilitetslarm I-L4
- Versuch 4.1 Stabilitetslarm vid kopplingspunktsdrift I-L4
- Versuch 4.2 Stabilitetslarm i fönsterdrift / visning av processdata I-L4
- Versuch 5 Pulsförlängning I-L4 Lösningsdel för den optoelektroniska IO-Link-avståndssensorn O-L1 till O-L2
- Versuch 1 Bestämning av en avståndssensors mätområde O-L1
- Versuch 2 Bestämning av kopplingspunkt och hysteres i Single Point Mode O-L1
- Versuch 3 Bestämning av sensorns kopplingspunkt i Window-drift O-L2 Lösningsdel för IO-Link-ultraljudssensorn U-L1 till U-L8
- Versuch 1 Fönsterdrift U-L1
- Versuch 2 Kopplingspunktsdrift och undersökning av ljudlobens bredd U-L2
- Versuch 2.1 Kopplingspunktsdrift U-L2
- Versuch 2.2 Undersökning av ljudlobens bredd (i kopplingspunktsdrift) U-L3
- Versuch 3 Hysteresdrift U-L4
- Versuch 3.1 Hysteresdrift U-L4
- Versuch 3.2 Hysteresdrift med tillslagsfördröjning U-L5
- Versuch 4 Reflexgivardrift U-L6 Lösningsdel för IO-Link-positionsmätsystemet P-L1 till P-L4
- Versuch 1 Kopplingspunktsläge, enpunktsdrift på kopplingssignal 1 P-L1
- Versuch 2 Kopplingspunktsläge i fönsterdrift (normal/centrerad) P-L2 Laboration 2a: Kopplingspunktsläge i fönsterdrift på kopplingssignal 2, normal P-L2 Laboration 2b: Kopplingspunktsläge i centrerad fönsterdrift på kopplingssignal 2 P-L2
- Versuch 3 Kopplingspunktsläge, tvåpunktsdrift på kopplingssignal 2 P-L3
- Versuch 4 Övning med den analoga utgången P-L3
- Versuch 5 Hitta och lokalisera en aktuell sensor i en anläggning P-L4 Bilaga V00141 DE Installations- och bruksanvisning Pepperl+Fuchs S1 till S14
Ingen laboration matchar filtret.


