
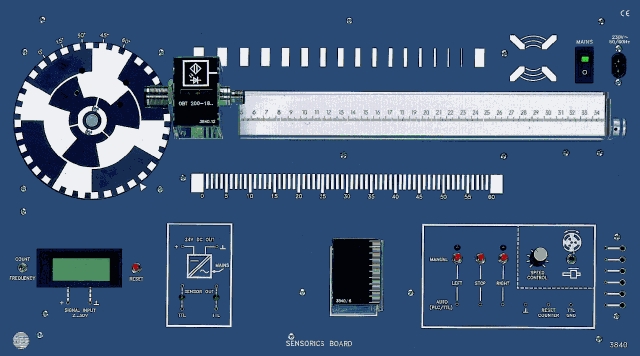
Type 3840
SENSORICS BOARD Type 3840
SENSORICS BOARD type 3840 er et undervisnings- og træningssystem til sensorteknik og automationsteknik med integreret strømforsyning samt tæller- og frekvensmålefunktion. Det formidler opbygning, princip og anvendelse af industrielle sensorer i praksisnære forsøg.
- Undervisnings- og træningssystem til sensorteknik og automationsteknik
- Med indbygget strømforsyning samt integreret tæller og frekvensmåler
- Drejebevægelse og lineær bevægelse med motorer til praksisnære forsøgsopstillinger
- Kan styres med PLC, pc, TTL-signaler eller manuelt
- Overskuelig opbevaring af tilbehøret på en separat plade
- Kan udvides med ultralyds-, lysleder-, analog- og NAMUR-sensorer
Didaktisk koncept
Med SENSORICS BOARD tilbyder hps SystemTechnik et undervisningskoncept, der anskueligt formidler princip, opbygning og anvendelse af industrielle sensorer i praksisnære forsøg.
Som introduktion er systemet særligt velegnet til maskinbyggere, mekanikere samt styrings-, produktions- og hybridteknikere. Ved valget af sensorer er der taget hensyn til markedsandel og typisk anvendelse i styrings- og automationsteknik.
- Grundudstyr: induktiv sensor, kapacitiv sensor, optisk sensor og magnetfeltsensor
- Optioner: ultralydssensor, sensor med lysleder, NAMUR-sensorer og analog sensor
Forsøgsopstilling og mekanik
Alle dele, der er nødvendige for at gennemføre forsøgene, er indbygget i SENSORICS BOARD, så forsøgene kan opstilles hurtigt og overskueligt.
Sensorerne sættes i en forskydelig slæde, som slæden også kan styres via. En millimeterskala på føringsskinnen understøtter positionerings- og evalueringsopgaver.
Derudover kan en motordrevet drejeskive aftastes med sensorer. Begge motorer er beskyttet af en elektronisk strømafbrydelse.
Alt tilbehøret er placeret på en separat opbevaringsplade. Boardet kan bruges på bordet, i stativet eller i en box; i boxen er transport, opbevaring og forsøg direkte i den åbne kuffert mulige.
- Fås også i boxversion til transport, opbevaring og direkte gennemførelse af forsøg
- Netspænding
- 230 V AC / 115 V AC (110 V AC)
- Netfrekvens
- 50 ... 60 Hz
- Effektforbrug
- 40 VA
- Integreret strømforsyning til sensorer
- 24 V DC / 250 mA, kortslutningssikker udgang
- Kontrolindikatorer
- LED, U: ca. 15 V ... 30 V
- Start-stop-logik
- Med optiske indikatorer, venstre- og højreløb for drejeskive eller slæde
- Styreindgange
- Til PLC- eller TTL-drift, U: ca. 5 V ... 24 V
- Analog indgang
- 0 ... 10 V, R = ca. 100 kOhm, kan omskiftes ekst./int. til styring af slædemotoren
- Frekvensområde
- 1 ... 9999 Hz
- Indgangsniveau, frekvensmåler
- 5 ... 24 V
- Impulstæller
- 1 ... 9999
- Mål, board
- 532 x 297 x 120 mm (B x H x D)
- Mål, tilbehørssæt
- 532 x 297 x 120 mm (B x H x D)
- Mål, box
- 570 x 450 x 150 mm (B x H x D)
- Vægt, board
- ca. 3,7 kg
- Vægt, tilbehørssæt
- ca. 2,4 kg
- Vægt, boxversion
- ca. 10,5 kg
- Medfølgende tilbehør
- Tilbehørssæt type 3840.10 med opbevaringsplade, sensorer, materialeprøver og forbindelsesledninger
- Sensorteknik: responskurve
- Sensorteknik: koblingshysterese
- Sensorteknik: koblingsafstand og koblingsforhold
- Sensorteknik: materialeafhængighed og reduktionsfaktorer
- Sensorteknik: impulstælling og måling af omdrejningstal
- Sensorteknik: udløsning af en koblingsproces gennem en kabinetvæg
- Sensorteknik: niveaudetektering
- Sensorteknik: opløsningsevne og aftastningsafstand for optiske sensorer
- Sensorteknik: anvendelsesmuligheder for lysledere
- Sensorteknik: positionsdetektering og -styring af en transportslæde
- Sensorteknik: værktøjspositionering
- Sensorteknik: aftastning af stregmærker
Typenumre og varianter af denne enhed, som de er angivet i hps’ håndbøger. Opdateret 2026-09-06
Oplysningerne stammer fra indholdsfortegnelserne i hps’ forsøgshåndbøger (titler, numre og sider). Alle håndbøger er på tysk; titlerne er oversat, og den oprindelige tyske titel vises, når du holder musen over. Alle håndbøger og forsøg
V 0140 Sensorteknik – byggesten i automationsteknikken Håndbog · 166 sider 40 forsøg
Håndbogens hovedenhed – gælder for alle forsøg Se indholdsfortegnelse
- 2.2.1 Den induktive sensors reaktionskurve s. 19
- 2.2.2 Koblingshysterese s. 24
- 2.2.3 Koblingsforhold og materialeafhængighed s. 24
- 2.2.4 Reduktionsfaktor s. 25
- 2.2.5 Udløsning af en koblingsproces gennem en kabinetvæg s. 26
- 2.2.6 Frekvens-/omdrejningstalsmåling s. 28
- 2.2.7 Oscillatorfrekvens s. 31
- 3.2.1 Reaktionskurve s. 35
- 3.2.2 Aktiveringsvarianter s. 37
- 3.2.3 Koblingsforhold og materialeafhængighed s. 38
- 3.2.4 Reduktionsfaktor s. 39
- 3.2.5 Udløsning af en koblingsproces gennem en kabinetvæg og kontrol af vægtykkelser s. 40
- 3.2.6 Niveaudetektering s. 41
- 3.2.7 Frekvens-/omdrejningstalsmåling s. 42
- 4.2.1 Reaktionskurve s. 47
- 4.2.2 Koblingsafstand s. 49
- 4.2.3 Koblingshysterese s. 50
- 4.2.4 Koblingsforhold og materialeafhængighed s. 51
- 4.2.5 Udløsning af en koblingsproces gennem en kabinetvæg s. 52
- 5.2.1 Frekvens-/omdrejningstalsmåling s. 56
- 5.2.2 Koblingsforhold s. 57
- 5.2.3 Detekteringsafstand/afstandshysterese s. 59
- 6.2.1 Materialeafhængighed s. 61
- 6.2.2 Oscillatorfrekvens s. 63
- 7.2.1 Udløsning af en koblingsproces ved et objekt i detekteringsområdet s. 72
- 7.2.2 Løbetidsmåling s. 72
- 7.2.3 Reaktionskurve s. 74
- 7.2.4 Bestemmelse af den maksimalt tilladte hastighed s. 76
- 8.2.1 Strøm-vej-karakteristik for den induktive NAMUR-sensor s. 80
- 8.2.2 Kontrol af koblingspunkterne for den induktive NAMUR-sensor s. 82
- 8.2.3 Overvågning af ledningsbrud og kortslutning for den induktive NAMUR-sensor s. 83
- 8.2.4 Den induktive NAMUR-sensors oscillatorfrekvens s. 85
- 8.2.5 Strøm-vej-karakteristik for den kapacitive NAMUR-sensor s. 86
- 8.2.6 Strøm-vej-karakteristik for NAMUR-magnetfeltsensoren s. 88
- 8.2.7 NAMUR-magnetfeltsensorens reaktionskurver ved en bevægelig permanent magnet s. 90
- 9.2.1 Detekteringsområde s. 94
- 9.2.2 Frekvens-/omdrejningstalsmåling s. 96
- 9.2.3 Detektering af stregmarkeringer s. 97
- 9.2.4 Detektering af relative positioner s. 98
- 9.2.5 Diameter s. 99
Andre afsnit, hvor den nævnes (1)
- 1.2.2 Montering af materialeprøveholderen s. 11
Ingen forsøg passer til filteret.
V 0141 Forsøg med IO-Link-sensorer Håndbog · 122 sider 70 forsøg
Håndbogens hovedenhed – gælder for alle forsøg Se indholdsfortegnelse
- 1.1 Hvad er IO-Link? s. 1
- 1.2 Hvilke komponenter består IO-Link af? s. 1
- 1.3 IO-Link-interface s. 3
- 1.4 IO-Link-protokol s. 4
- 1.5 Enhedsprofiler s. 5
- 1.6 IODD og engineering s. 6
- 1.7 Forskelle mellem IO-Link-specifikation V1.0 og V1.1 s. 7
- 1.8 Ændring og lagring af enhedsindstillinger under drift s. 7
- 1.9 Udskiftning af en device eller master under drift s. 8
- 1.1 Brug og anvendelse af induktive sensorer I-1
- 1.4 Introduktion til den induktive IO-Link-sensor (i sensorens hovedvindue) I-4
- 1.5 Genvejsfunktioner i sensorens hovedvindue I-5
- 1.6 Bemærk: gem ændringer og data i sensoren I-5
- Versuch 1 Koblingsafstand ved SP1 – nær koblingsafstand I-6
- Versuch 2 Koblingsafstand SP2 Sn I-8
- Versuch 3 Vinduesdrift og koblingspunktlogik I-10
- Versuch 4 Stabilitetsalarm I-12
- Versuch 4.1 Stabilitetsalarm ved koblingspunktdrift I-12
- Versuch 4.2 Stabilitetsalarm ved vinduesdrift/visning af procesdata I-14
- Versuch 5 Impulsforlængelse I-14 – Forsøg med den optoelektroniske IO-Link-afstandssensor O-1 til O-12
- 1.1 Brug og anvendelse af afstandssensorer O-1
- 1.4.1 Yderligere forklaringer til sensorens hovedvindue O-6
- 1.5 Bemærk: gem ændringer og data i sensoren O-7
- Versuch 1 Bestemmelse af en afstandssensors måleområde O-8
- Versuch 2 Bestemmelse af koblingspunkt og hysterese i Single Point Mode O-9
- Versuch 3 Bestemmelse af sensorens koblingspunkt i Window-drift O-11 – Forsøg med ultralyds-IO-Link-sensoren U-1 til U-22
- 1.1 Brug og anvendelse af ultralydssensorer U-1
- 1.4 Introduktion til ultralyds-IO-Link-sensoren i sensorens hovedvindue U-4
- 1.5 Genvejsfunktioner i sensorens hovedvindue U-6
- 1.6 Bemærk: gem ændringer og data i sensoren U-7
- Versuch 1 Vinduesdrift U-8
- Versuch 2 Koblingspunktdrift og undersøgelse af lydkeglens bredde U-10
- Versuch 2.1 Koblingspunktdrift U-10
- Versuch 2.2 Undersøgelse af lydkeglens bredde (ved koblingspunktdrift) U-12
- Versuch 3 Hysteresedrift U-14
- Versuch 3.1 Hysteresedrift U-14
- Versuch 3.2 Hysteresedrift med indkoblingsforsinkelse U-17
- Versuch 4 Drift som refleksbarriere U-18 – Forsøg med IO-Link-positionsmålesystemet P-1 til P-16
- 1.1 Brug og anvendelse af positionsmålesystemer P-1
- 1.4 Introduktion til positionssensoren i sensorens hovedvindue P-4
- 1.5 Genvejsfunktioner i sensorens hovedvindue P-5
- 1.6 Bemærk: gem ændringer og data i sensoren P-6
- Versuch 1 Koblingspunkttilstand, etpunktsdrift på koblingssignal 1 P-7
- Versuch 2 Koblingspunkttilstand ved vinduesdrift (normal/centreret) P-9 – Forsøg 2a: koblingspunkttilstand ved normal vinduesdrift på koblingssignal 2 P-9 – Forsøg 2b: koblingspunkttilstand ved centreret vinduesdrift på koblingssignal 2 P-11
- Versuch 3 Koblingspunkttilstand, topunktsdrift på koblingssignal 2 P-13
- Versuch 4 Øvelse med den analoge udgang P-15
- Versuch 5 Find og lokalisér den aktuelle sensor i et anlæg P-16 – Løsningsdel IO-Link-sensorer V0141 DE – Løsningsdel til den induktive IO-Link-sensor I-L1 til I-L4
- Versuch 1 Koblingsafstand ved SP1 – nær koblingsafstand I-L1
- Versuch 2 Koblingsafstand SP2 Sn I-L2
- Versuch 3 Vinduesdrift og koblingspunktlogik I-L3
- Versuch 4 Stabilitetsalarm I-L4
- Versuch 4.1 Stabilitetsalarm ved koblingspunktdrift I-L4
- Versuch 4.2 Stabilitetsalarm ved vinduesdrift/visning af procesdata I-L4
- Versuch 5 Impulsforlængelse I-L4 – Løsningsdel til den optoelektroniske IO-Link-afstandssensor O-L1 til O-L2
- Versuch 1 Bestemmelse af en afstandssensors måleområde O-L1
- Versuch 2 Bestemmelse af koblingspunkt og hysterese i Single Point Mode O-L1
- Versuch 3 Bestemmelse af sensorens koblingspunkt i Window-drift O-L2 – Løsningsdel til ultralyds-IO-Link-sensoren U-L1 til U-L8
- Versuch 1 Vinduesdrift U-L1
- Versuch 2 Koblingspunktdrift og undersøgelse af lydkeglens bredde U-L2
- Versuch 2.1 Koblingspunktdrift U-L2
- Versuch 2.2 Undersøgelse af lydkeglens bredde (ved koblingspunktdrift) U-L3
- Versuch 3 Hysteresedrift U-L4
- Versuch 3.1 Hysteresedrift U-L4
- Versuch 3.2 Hysteresedrift med indkoblingsforsinkelse U-L5
- Versuch 4 Drift som refleksbarriere U-L6 – Løsningsdel til IO-Link-positionsmålesystemet P-L1 til P-L4
- Versuch 1 Koblingspunkttilstand, etpunktsdrift på koblingssignal 1 P-L1
- Versuch 2 Koblingspunkttilstand ved vinduesdrift (normal/centreret) P-L2 – Forsøg 2a: koblingspunkttilstand ved normal vinduesdrift på koblingssignal 2 P-L2 – Forsøg 2b: koblingspunkttilstand ved centreret vinduesdrift på koblingssignal 2 P-L2
- Versuch 3 Koblingspunkttilstand, topunktsdrift på koblingssignal 2 P-L3
- Versuch 4 Øvelse med den analoge udgang P-L3
- Versuch 5 Find og lokalisér den aktuelle sensor i et anlæg P-L4 – Bilag V00141 DE – Installations- og brugervejledning Pepperl+Fuchs S1 til S14
Ingen forsøg passer til filteret.


