
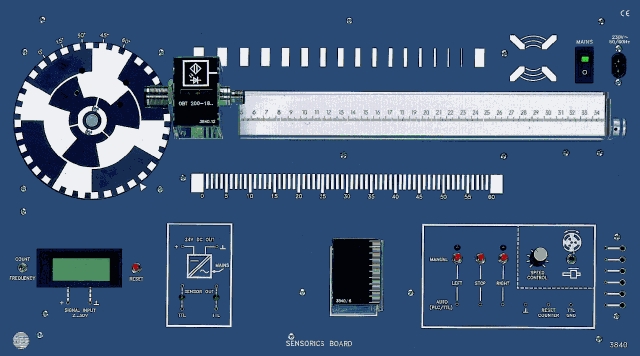
Type 3840
SENSORICS BOARD type 3840
Le SENSORICS BOARD type 3840 est un système didactique consacré aux capteurs et à l’automatisation, doté d’une alimentation intégrée ainsi que de fonctions de comptage et de mesure de fréquence. Il présente la constitution, le principe et l’utilisation des capteurs industriels au moyen d’expériences orientées vers la pratique.
- Système didactique pour les capteurs et l’automatisation
- Alimentation intégrée, compteur et fréquencemètre intégrés
- Mouvements de rotation et de translation motorisés pour des montages expérimentaux proches de la pratique
- Commande par API, PC, signaux TTL ou manuelle
- Rangement clair des accessoires sur une plaque séparée
- Extensible par des capteurs à ultrasons, à fibre optique, analogiques et NAMUR
Concept pédagogique
Avec le SENSORICS BOARD, hps SystemTechnik propose un concept de formation qui présente de manière concrète le principe, la constitution et l’application des capteurs industriels au moyen d’expériences orientées vers la pratique.
Comme initiation, le système convient particulièrement aux constructeurs de machines, aux mécaniciens ainsi qu’aux techniciens en automatismes, en production et en systèmes hybrides. Le choix des capteurs tient compte de leur part de marché et de leur utilisation typique en commande électrique et en automatisation.
- Équipement de base : capteur inductif, capteur capacitif, capteur optique et capteur de champ magnétique
- Options : capteur à ultrasons, capteur à fibre optique, capteurs NAMUR et capteur analogique
Montage expérimental et mécanique
Le SENSORICS BOARD intègre toutes les pièces nécessaires à la réalisation des expériences, ce qui permet de réaliser les montages rapidement et de façon claire.
Les capteurs s’enfichent dans un chariot coulissant, qui peut également être commandé par leur intermédiaire. Une échelle millimétrique sur le rail de guidage facilite les exercices de positionnement et d’évaluation.
Un plateau tournant motorisé peut en outre être détecté par les capteurs. Les deux moteurs sont protégés par une coupure électronique du courant.
L’ensemble des accessoires est réuni sur une plaque de rangement séparée. La platine peut être utilisée sur la table, dans un bâti ou dans une valise ; en version valise, le transport, le rangement et les expériences sont possibles directement dans la valise ouverte.
- Également disponible en version valise pour le transport, le rangement et la réalisation directe des expériences
- Tension secteur
- 230 V AC / 115 V AC (110 V AC)
- Fréquence secteur
- 50 ... 60 Hz
- Puissance absorbée
- 40 VA
- Alimentation intégrée pour les capteurs
- 24 V DC / 250 mA, sortie protégée contre les courts-circuits
- Voyants de contrôle
- LED, U : env. 15 V ... 30 V
- Logique marche-arrêt
- Avec signalisation optique, rotation à gauche et à droite pour plateau tournant ou chariot
- Entrées de commande
- Pour fonctionnement API ou TTL, U : env. 5 V ... 24 V
- Entrée analogique
- 0 ... 10 V, R = env. 100 kOhm, commutable ext./int. pour la commande du moteur du chariot
- Plage de fréquence
- 1 ... 9999 Hz
- Niveau d’entrée du fréquencemètre
- 5 ... 24 V
- Compteur d’impulsions
- 1 ... 9999
- Dimensions de la platine
- 532 x 297 x 120 mm (l x H x P)
- Dimensions du jeu d’accessoires
- 532 x 297 x 120 mm (l x H x P)
- Dimensions de la valise
- 570 x 450 x 150 mm (l x H x P)
- Poids de la platine
- env. 3,7 kg
- Poids du jeu d’accessoires
- env. 2,4 kg
- Poids de la version valise
- env. 10,5 kg
- Accessoires fournis
- Jeu d’accessoires type 3840.10 avec plaque de rangement, capteurs, échantillons de matériaux et cordons de liaison
- Technique des capteurs : courbe de réponse
- Technique des capteurs : hystérésis de commutation
- Technique des capteurs : distance et comportement de commutation
- Technique des capteurs : influence du matériau et facteurs de réduction
- Technique des capteurs : comptage d’impulsions et mesure de vitesse de rotation
- Technique des capteurs : déclenchement d’une commutation à travers la paroi d’un boîtier
- Technique des capteurs : détection de niveau
- Technique des capteurs : pouvoir de résolution et portée de détection des capteurs optiques
- Technique des capteurs : possibilités d’utilisation des fibres optiques
- Technique des capteurs : détection et commande de la position d’un chariot de transport
- Technique des capteurs : positionnement d’outils
- Technique des capteurs : détection de traits de repère
Numéros de type et variantes de cet appareil, tels qu’ils figurent dans les manuels hps. Mise à jour : 2026-09-06
Ces informations proviennent des sommaires des manuels d’expériences hps (titres, numéros et pages). Tous les manuels sont en allemand ; les titres sont traduits, le titre original allemand s’affiche au survol. Tous les manuels et expériences
V 0140 Capteurs – composants de l’automatisation Manuel · 166 pages 40 expériences
Appareil principal du manuel – valable pour toutes les expériences Voir le sommaire
- 2.2.1 Courbe de réponse du capteur inductif p. 19
- 2.2.2 Hystérésis de commutation p. 24
- 2.2.3 Comportement de commutation en fonction du matériau p. 24
- 2.2.4 Facteur de réduction p. 25
- 2.2.5 Déclenchement d’une commutation à travers une paroi de boîtier p. 26
- 2.2.6 Mesure de fréquence et de vitesse de rotation p. 28
- 2.2.7 Fréquence de l’oscillateur p. 31
- 3.2.1 Courbe de réponse p. 35
- 3.2.2 Modes d’actionnement p. 37
- 3.2.3 Comportement de commutation en fonction du matériau p. 38
- 3.2.4 Facteur de réduction p. 39
- 3.2.5 Déclenchement d’une commutation à travers une paroi de boîtier et contrôle d’épaisseurs de paroi p. 40
- 3.2.6 Détection de niveau p. 41
- 3.2.7 Mesure de fréquence et de vitesse de rotation p. 42
- 4.2.1 Courbe de réponse p. 47
- 4.2.2 Portée de commutation p. 49
- 4.2.3 Hystérésis de commutation p. 50
- 4.2.4 Comportement de commutation en fonction du matériau p. 51
- 4.2.5 Déclenchement d’une commutation à travers une paroi de boîtier p. 52
- 5.2.1 Mesure de fréquence et de vitesse de rotation p. 56
- 5.2.2 Comportement de commutation p. 57
- 5.2.3 Portée de détection / hystérésis de distance p. 59
- 6.2.1 Influence du matériau p. 61
- 6.2.2 Fréquence de l’oscillateur p. 63
- 7.2.1 Déclenchement d’une commutation par un objet dans la zone de détection p. 72
- 7.2.2 Mesure du temps de propagation p. 72
- 7.2.3 Courbe de réponse p. 74
- 7.2.4 Détermination de la vitesse maximale admissible p. 76
- 8.2.1 Caractéristique courant-distance du capteur NAMUR inductif p. 80
- 8.2.2 Contrôle des points de commutation du capteur NAMUR inductif p. 82
- 8.2.3 Surveillance de rupture de ligne et de court-circuit du capteur NAMUR inductif p. 83
- 8.2.4 Fréquence de l’oscillateur du capteur NAMUR inductif p. 85
- 8.2.5 Caractéristique courant-distance du capteur NAMUR capacitif p. 86
- 8.2.6 Caractéristique courant-distance du capteur NAMUR de champ magnétique p. 88
- 8.2.7 Courbes de réponse du capteur NAMUR de champ magnétique avec un aimant permanent en mouvement p. 90
- 9.2.1 Zone de détection p. 94
- 9.2.2 Mesure de fréquence et de vitesse de rotation p. 96
- 9.2.3 Détection de marques linéaires p. 97
- 9.2.4 Détection de positions relatives p. 98
- 9.2.5 Diamètre p. 99
Autres sections le mentionnant (1)
- 1.2.2 Mise en place du porte-échantillon p. 11
Aucune expérience ne correspond au filtre.
V 0141 Expériences sur les capteurs IO-Link Manuel · 122 pages 70 expériences
Appareil principal du manuel – valable pour toutes les expériences Voir le sommaire
- 1.1 Qu’est-ce que IO-Link ? p. 1
- 1.2 De quels composants se compose IO-Link ? p. 1
- 1.3 Interface IO-Link p. 3
- 1.4 Protocole IO-Link p. 4
- 1.5 Profils d’appareils p. 5
- 1.6 IODD et ingénierie p. 6
- 1.7 Différences entre les spécifications IO-Link V1.0 et V1.1 p. 7
- 1.8 Modification et sauvegarde des réglages d’appareil en cours de fonctionnement p. 7
- 1.9 Remplacement d’un device ou d’un maître en cours de fonctionnement p. 8
- 1.1 Utilisation et applications des capteurs inductifs I-1
- 1.4 Découverte du capteur inductif IO-Link (dans la fenêtre principale du capteur) I-4
- 1.5 Fonctions de raccourci dans la fenêtre principale du capteur I-5
- 1.6 Remarque : enregistrer les modifications et les données dans le capteur I-5
- Versuch 1 Portée de commutation au SP1 – portée de commutation proche I-6
- Versuch 2 Portée de commutation SP2 Sn I-8
- Versuch 3 Mode fenêtre et logique des points de commutation I-10
- Versuch 4 Alarme de stabilité I-12
- Versuch 4.1 Alarme de stabilité en mode point de commutation I-12
- Versuch 4.2 Alarme de stabilité en mode fenêtre / affichage des données de process I-14
- Versuch 5 Allongement d’impulsion I-14 – Expériences sur le capteur de distance optoélectronique IO-Link O-1 à O-12
- 1.1 Utilisation et applications des capteurs de distance O-1
- 1.4.1 Explications complémentaires sur la fenêtre principale du capteur O-6
- 1.5 Remarque : enregistrer les modifications et les données dans le capteur O-7
- Versuch 1 Détermination de la plage de mesure d’un capteur de distance O-8
- Versuch 2 Détermination du point de commutation et de l’hystérésis en Single Point Mode O-9
- Versuch 3 Détermination du point de commutation du capteur en mode Window O-11 – Expériences sur le capteur à ultrasons IO-Link U-1 à U-22
- 1.1 Utilisation et applications des capteurs à ultrasons U-1
- 1.4 Découverte du capteur à ultrasons IO-Link dans la fenêtre principale du capteur U-4
- 1.5 Fonctions de raccourci dans la fenêtre principale du capteur U-6
- 1.6 Remarque : enregistrer les modifications et les données dans le capteur U-7
- Versuch 1 Mode fenêtre U-8
- Versuch 2 Mode point de commutation et étude de la largeur du lobe acoustique U-10
- Versuch 2.1 Mode point de commutation U-10
- Versuch 2.2 Étude de la largeur du lobe acoustique (en mode point de commutation) U-12
- Versuch 3 Mode hystérésis U-14
- Versuch 3.1 Mode hystérésis U-14
- Versuch 3.2 Mode hystérésis avec retard à l’enclenchement U-17
- Versuch 4 Mode barrière reflex U-18 – Expériences sur le système de mesure de position IO-Link P-1 à P-16
- 1.1 Utilisation et applications des systèmes de mesure de position P-1
- 1.4 Découverte du capteur de position dans la fenêtre principale du capteur P-4
- 1.5 Fonctions de raccourci dans la fenêtre principale du capteur P-5
- 1.6 Remarque : enregistrer les modifications et les données dans le capteur P-6
- Versuch 1 Mode point de commutation, fonctionnement à un point sur le signal de commutation 1 P-7
- Versuch 2 Mode point de commutation en mode fenêtre (normal / centré) P-9 – Expérience 2a : mode point de commutation en mode fenêtre normal sur le signal de commutation 2 P-9 – Expérience 2b : mode point de commutation en mode fenêtre centré sur le signal de commutation 2 P-11
- Versuch 3 Mode point de commutation, fonctionnement à deux points sur le signal de commutation 2 P-13
- Versuch 4 Exercice sur la sortie analogique P-15
- Versuch 5 Trouver et localiser le capteur actuel dans une installation P-16 – Corrigés capteurs IO-Link V0141 DE – Corrigés sur le capteur inductif IO-Link I-L1 à I-L4
- Versuch 1 Portée de commutation au SP1 – portée de commutation proche I-L1
- Versuch 2 Portée de commutation SP2 Sn I-L2
- Versuch 3 Mode fenêtre et logique des points de commutation I-L3
- Versuch 4 Alarme de stabilité I-L4
- Versuch 4.1 Alarme de stabilité en mode point de commutation I-L4
- Versuch 4.2 Alarme de stabilité en mode fenêtre / affichage des données de process I-L4
- Versuch 5 Allongement d’impulsion I-L4 – Corrigés sur le capteur de distance optoélectronique IO-Link O-L1 à O-L2
- Versuch 1 Détermination de la plage de mesure d’un capteur de distance O-L1
- Versuch 2 Détermination du point de commutation et de l’hystérésis en Single Point Mode O-L1
- Versuch 3 Détermination du point de commutation du capteur en mode Window O-L2 – Corrigés sur le capteur à ultrasons IO-Link U-L1 à U-L8
- Versuch 1 Mode fenêtre U-L1
- Versuch 2 Mode point de commutation et étude de la largeur du lobe acoustique U-L2
- Versuch 2.1 Mode point de commutation U-L2
- Versuch 2.2 Étude de la largeur du lobe acoustique (en mode point de commutation) U-L3
- Versuch 3 Mode hystérésis U-L4
- Versuch 3.1 Mode hystérésis U-L4
- Versuch 3.2 Mode hystérésis avec retard à l’enclenchement U-L5
- Versuch 4 Mode barrière reflex U-L6 – Corrigés sur le système de mesure de position IO-Link P-L1 à P-L4
- Versuch 1 Mode point de commutation, fonctionnement à un point sur le signal de commutation 1 P-L1
- Versuch 2 Mode point de commutation en mode fenêtre (normal / centré) P-L2 – Expérience 2a : mode point de commutation en mode fenêtre normal sur le signal de commutation 2 P-L2 – Expérience 2b : mode point de commutation en mode fenêtre centré sur le signal de commutation 2 P-L2
- Versuch 3 Mode point de commutation, fonctionnement à deux points sur le signal de commutation 2 P-L3
- Versuch 4 Exercice sur la sortie analogique P-L3
- Versuch 5 Trouver et localiser le capteur actuel dans une installation P-L4 – Annexe V00141 DE – Instructions d’installation et d’utilisation Pepperl+Fuchs S1 à S14
Aucune expérience ne correspond au filtre.


