
Tüüp 3840
SENSORICS BOARD tüüp 3840
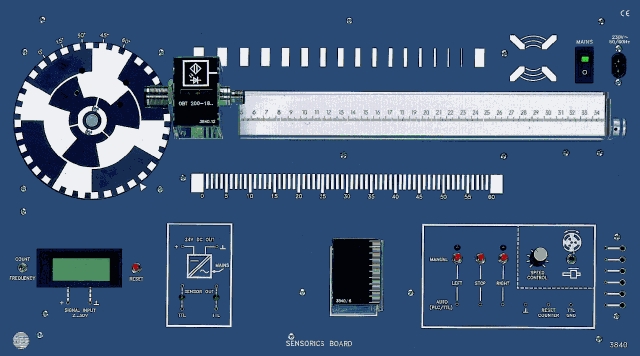
SENSORICS BOARD tüüp 3840 on andurtehnika ja automaatika õppesüsteem, millel on sisseehitatud toiteallikas, loendur ja sagedusmõõtur. Praktilistes katsetes tutvustatakse tööstuslike andurite ehitust, tööpõhimõtet ja kasutamist.
- Andurtehnika ja automaatika õppesüsteem
- Sisseehitatud toiteallika, loenduri ja sagedusmõõturiga
- Mootoritega pöörd- ja lineaarliikumine praktikalähedaste katsete jaoks
- Juhitav PLC, arvuti, TTL-signaalide abil või käsitsi
- Tarvikud on selgelt paigutatud eraldi plaadile
- Laiendatav ultraheli-, kiudoptiliste, analoog- ja NAMUR-anduritega
Didaktiline kontseptsioon
SENSORICS BOARD on hps SystemTechniku õppekontseptsioon, mis tutvustab praktilistes katsetes näitlikult tööstuslike andurite tööpõhimõtet, ehitust ja kasutamist.
Sissejuhatava süsteemina sobib see eriti masinaehitajatele, mehaanikutele ning juhtimis-, tootmis- ja hübriidtehnika tehnikutele. Andurite valikul on arvestatud nende turuosa ja tüüpilist kasutust juhtimistehnikas ja automaatikas.
- Põhikomplekt: induktiivandur, mahtuvusandur, optiline andur ja magnetväljaandur
- Lisavalikud: ultraheliandur, valgusjuhiga andur, NAMUR-andurid ja analoogandur
Katse ülesehitus ja mehaanika
Stendile SENSORICS BOARD on paigaldatud kõik katsete tegemiseks vajalikud osad, nii et katseid saab kiiresti ja selgelt üles seada.
Andurid pistetakse nihutatavasse kelku, mille kaudu saab kelku ka juhtida. Juhtsiinil olev millimeeterskaala hõlbustab positsioneerimis- ja hindamisülesandeid.
Lisaks saab anduritega skaneerida mootoriga käitatavat pöördketast. Mõlemat mootorit kaitseb elektrooniline voolu väljalülitus.
Kõik tarvikud paiknevad eraldi hoiuplaadil. Stendi saab kasutada laual, raamis või kohvris; kohvris saab seda transportida ja hoiustada ning katseid teha otse avatud kohvris.
- Saadaval ka kohvriversioonina transpordiks, hoiustamiseks ja katsete tegemiseks otse kohvris
- Võrgupinge
- 230 V AC / 115 V AC (110 V AC)
- Võrgusagedus
- 50 ... 60 Hz
- Võimsustarve
- 40 VA
- Andurite sisseehitatud toiteallikas
- 24 V DC / 250 mA, väljund lühisekindel
- Märgutuled
- LED, U: u 15 V ... 30 V
- Start-stopp-loogika
- Optiliste näidikutega, pöördketta või kelgu päri- ja vastupäeva liikumine
- Juhtsisendid
- PLC või TTL režiimi jaoks, U: u 5 V ... 24 V
- Analoogsisend
- 0 ... 10 V, R = u 100 kOhm, ümberlülitatav välis-/sisejuhtimisele kelgu mootori juhtimiseks
- Sageduspiirkond
- 1 ... 9999 Hz
- Sagedusmõõturi sisendnivoo
- 5 ... 24 V
- Impulsiloendur
- 1 ... 9999
- Stendi mõõtmed
- 532 x 297 x 120 mm (L x K x S)
- Tarvikute komplekti mõõtmed
- 532 x 297 x 120 mm (L x K x S)
- Kohvri mõõtmed
- 570 x 450 x 150 mm (L x K x S)
- Stendi mass
- u 3,7 kg
- Tarvikute komplekti mass
- u 2,4 kg
- Kohvriversiooni mass
- u 10,5 kg
- Tarnekomplekti kuuluvad tarvikud
- Tarvikute komplekt tüüp 3840.10 koos hoiuplaadi, andurite, materjaliproovide ja ühendusjuhtmetega
- Andurtehnika: reageerimiskõver
- Andurtehnika: lülitushüsterees
- Andurtehnika: lülituskaugus ja lülituskäitumine
- Andurtehnika: sõltuvus materjalist ja vähendustegurid
- Andurtehnika: impulsside loendamine ja pöörlemissageduse mõõtmine
- Andurtehnika: lülituse käivitamine läbi korpuse seina
- Andurtehnika: täitetaseme tuvastamine
- Andurtehnika: optiliste andurite lahutusvõime ja tuvastuskaugus
- Andurtehnika: valgusjuhtide kasutusvõimalused
- Andurtehnika: transpordikelgu asendi tuvastamine ja juhtimine
- Andurtehnika: tööriista positsioneerimine
- Andurtehnika: joonmärkide skaneerimine
Selle seadme tüübinumbrid ja variandid sellisel kujul, nagu need on esitatud hps-i käsiraamatutes. Seisuga 2026-09-06
Andmed pärinevad hps-i katsete käsiraamatute sisukordadest (pealkirjad, numbrid ja leheküljed). Kõik käsiraamatud on saksa keeles; pealkirjad on tõlgitud, saksakeelne originaalpealkiri kuvatakse kursori viimisel pealkirjale. Kõik käsiraamatud ja katsed
V 0140 Andurtehnika – automaatika komponendid Käsiraamat · 166 lk 40 katset
Käsiraamatu põhiseade – kehtib kõigi katsete kohta Vaata sisukorda
- 2.2.1 Induktiivanduri rakendumiskõver lk 19
- 2.2.2 Lülitushüsterees lk 24
- 2.2.3 Lülituskäitumise sõltuvus materjalist lk 24
- 2.2.4 Vähendustegur lk 25
- 2.2.5 Lülituse käivitamine läbi korpuse seina lk 26
- 2.2.6 Sageduse ja pöörlemissageduse mõõtmine lk 28
- 2.2.7 Ostsillaatori sagedus lk 31
- 3.2.1 Rakendumiskõver lk 35
- 3.2.2 Rakendamise variandid lk 37
- 3.2.3 Lülituskäitumise sõltuvus materjalist lk 38
- 3.2.4 Vähendustegur lk 39
- 3.2.5 Lülituse käivitamine läbi korpuse seina ja seinapaksuse kontrollimine lk 40
- 3.2.6 Täitetaseme tuvastamine lk 41
- 3.2.7 Sageduse ja pöörlemissageduse mõõtmine lk 42
- 4.2.1 Rakendumiskõver lk 47
- 4.2.2 Lülituskaugus lk 49
- 4.2.3 Lülitushüsterees lk 50
- 4.2.4 Lülituskäitumise sõltuvus materjalist lk 51
- 4.2.5 Lülituse käivitamine läbi korpuse seina lk 52
- 5.2.1 Sageduse ja pöörlemissageduse mõõtmine lk 56
- 5.2.2 Lülituskäitumine lk 57
- 5.2.3 Tuvastuskaugus / kauguse hüsterees lk 59
- 6.2.1 Sõltuvus materjalist lk 61
- 6.2.2 Ostsillaatori sagedus lk 63
- 7.2.1 Lülituse käivitamine tuvastuspiirkonnas oleva objekti abil lk 72
- 7.2.2 Levimisaja mõõtmine lk 72
- 7.2.3 Rakendumiskõver lk 74
- 7.2.4 Suurima lubatud kiiruse määramine lk 76
- 8.2.1 Induktiivse NAMUR-anduri voolu ja nihke karakteristik lk 80
- 8.2.2 Induktiivse NAMUR-anduri lülituspunktide kontrollimine lk 82
- 8.2.3 Induktiivse NAMUR-anduri juhtmekatkestuse ja lühise jälgimine lk 83
- 8.2.4 Induktiivse NAMUR-anduri ostsillaatori sagedus lk 85
- 8.2.5 Mahtuvusliku NAMUR-anduri voolu ja nihke karakteristik lk 86
- 8.2.6 NAMUR-magnetväljaanduri voolu ja nihke karakteristik lk 88
- 8.2.7 NAMUR-magnetväljaanduri rakendumiskõverad liikuva püsimagneti korral lk 90
- 9.2.1 Tuvastuspiirkond lk 94
- 9.2.2 Sageduse ja pöörlemissageduse mõõtmine lk 96
- 9.2.3 Joonmärgistuste tuvastamine lk 97
- 9.2.4 Suhteliste asendite tuvastamine lk 98
- 9.2.5 Läbimõõt lk 99
Muud jaotised, kus toodet mainitakse (1)
- 1.2.2 Materjaliproovi hoidiku paigaldamine lk 11
Filtrile ei vasta ükski katse.
V 0141 Katsed IO-Link-anduritega Käsiraamat · 122 lk 70 katset
Käsiraamatu põhiseade – kehtib kõigi katsete kohta Vaata sisukorda
- 1.1 Mis on IO-Link lk 1
- 1.2 Millistest komponentidest IO-Link koosneb lk 1
- 1.3 IO-Linki liides lk 3
- 1.4 IO-Linki protokoll lk 4
- 1.5 Seadmeprofiilid lk 5
- 1.6 IODD ja projekteerimine lk 6
- 1.7 IO-Linki spetsifikatsioonide V1.0 ja V1.1 erinevused lk 7
- 1.8 Seadme seadistuste muutmine ja salvestamine töö ajal lk 7
- 1.9 Seadme (device) või ülemseadme (master) vahetamine töö ajal lk 8
- 1.1 Induktiivandurite kasutusalad ja rakendused I-1
- 1.4 Tutvumine induktiivse IO-Link-anduriga (anduri peaaknas) I-4
- 1.5 Kiirfunktsioonid anduri peaaknas I-5
- 1.6 Märkus: muudatuste ja andmete salvestamine andurisse I-5
- Versuch 1 Lülituskaugus SP1 korral, lähim lülituskaugus I-6
- Versuch 2 Lülituskaugus SP2 Sn I-8
- Versuch 3 Aknarežiim ja lülituspunkti loogika I-10
- Versuch 4 Stabiilsusalarm I-12
- Versuch 4.1 Stabiilsusalarm lülituspunkti režiimis I-12
- Versuch 4.2 Stabiilsusalarm aknarežiimis / protsessiandmete kuvamine I-14
- Versuch 5 Impulsi pikendamine I-14 Katsed optoelektroonilise IO-Link-kaugusanduriga O-1 kuni O-12
- 1.1 Kaugusandurite kasutusalad ja rakendused O-1
- 1.4.1 Täiendavad selgitused anduri peaakna kohta O-6
- 1.5 Märkus: muudatuste ja andmete salvestamine andurisse O-7
- Versuch 1 Kaugusanduri mõõtepiirkonna määramine O-8
- Versuch 2 Lülituspunkti ja hüstereesi määramine režiimis Single Point Mode O-9
- Versuch 3 Anduri lülituspunkti määramine aknarežiimis (Window) O-11 Katsed IO-Link-ultrahelianduriga U-1 kuni U-22
- 1.1 Ultraheliandurite kasutusalad ja rakendused U-1
- 1.4 Tutvumine IO-Link-ultrahelianduriga anduri peaaknas U-4
- 1.5 Kiirfunktsioonid anduri peaaknas U-6
- 1.6 Märkus: muudatuste ja andmete salvestamine andurisse U-7
- Versuch 1 Aknarežiim U-8
- Versuch 2 Lülituspunkti režiim ja helikiire laiuse uurimine U-10
- Versuch 2.1 Lülituspunkti režiim U-10
- Versuch 2.2 Helikiire laiuse uurimine (lülituspunkti režiimis) U-12
- Versuch 3 Hüstereesirežiim U-14
- Versuch 3.1 Hüstereesirežiim U-14
- Versuch 3.2 Hüstereesirežiim sisselülitusviitega U-17
- Versuch 4 Peegeldustõkke režiim U-18 Katsed IO-Link-asendimõõtesüsteemiga P-1 kuni P-16
- 1.1 Asendimõõtesüsteemide kasutusalad ja rakendused P-1
- 1.4 Tutvumine asendianduriga anduri peaaknas P-4
- 1.5 Kiirfunktsioonid anduri peaaknas P-5
- 1.6 Märkus: muudatuste ja andmete salvestamine andurisse P-6
- Versuch 1 Lülituspunkti režiim, ühepunktirežiim lülitussignaalil 1 P-7
- Versuch 2 Lülituspunkti režiim aknarežiimis (tavaline / tsentreeritud) P-9 Katse 2a: lülituspunkti režiim tavalises aknarežiimis lülitussignaalil 2 P-9 Katse 2b: lülituspunkti režiim tsentreeritud aknarežiimis lülitussignaalil 2 P-11
- Versuch 3 Lülituspunkti režiim, kahepunktirežiim lülitussignaalil 2 P-13
- Versuch 4 Harjutus analoogväljundiga P-15
- Versuch 5 Kasutatava anduri leidmine ja asukoha määramine seadmes P-16 Lahenduste osa, IO-Link-andurid V0141 DE Lahenduste osa induktiivse IO-Link-anduri kohta I-L1 kuni I-L4
- Versuch 1 Lülituskaugus SP1 korral, lähim lülituskaugus I-L1
- Versuch 2 Lülituskaugus SP2 Sn I-L2
- Versuch 3 Aknarežiim ja lülituspunkti loogika I-L3
- Versuch 4 Stabiilsusalarm I-L4
- Versuch 4.1 Stabiilsusalarm lülituspunkti režiimis I-L4
- Versuch 4.2 Stabiilsusalarm aknarežiimis / protsessiandmete kuvamine I-L4
- Versuch 5 Impulsi pikendamine I-L4 Lahenduste osa optoelektroonilise IO-Link-kaugusanduri kohta O-L1 kuni O-L2
- Versuch 1 Kaugusanduri mõõtepiirkonna määramine O-L1
- Versuch 2 Lülituspunkti ja hüstereesi määramine režiimis Single Point Mode O-L1
- Versuch 3 Anduri lülituspunkti määramine aknarežiimis (Window) O-L2 Lahenduste osa IO-Link-ultrahelianduri kohta U-L1 kuni U-L8
- Versuch 1 Aknarežiim U-L1
- Versuch 2 Lülituspunkti režiim ja helikiire laiuse uurimine U-L2
- Versuch 2.1 Lülituspunkti režiim U-L2
- Versuch 2.2 Helikiire laiuse uurimine (lülituspunkti režiimis) U-L3
- Versuch 3 Hüstereesirežiim U-L4
- Versuch 3.1 Hüstereesirežiim U-L4
- Versuch 3.2 Hüstereesirežiim sisselülitusviitega U-L5
- Versuch 4 Peegeldustõkke režiim U-L6 Lahenduste osa IO-Link-asendimõõtesüsteemi kohta P-L1 kuni P-L4
- Versuch 1 Lülituspunkti režiim, ühepunktirežiim lülitussignaalil 1 P-L1
- Versuch 2 Lülituspunkti režiim aknarežiimis (tavaline / tsentreeritud) P-L2 Katse 2a: lülituspunkti režiim tavalises aknarežiimis lülitussignaalil 2 P-L2 Katse 2b: lülituspunkti režiim tsentreeritud aknarežiimis lülitussignaalil 2 P-L2
- Versuch 3 Lülituspunkti režiim, kahepunktirežiim lülitussignaalil 2 P-L3
- Versuch 4 Harjutus analoogväljundiga P-L3
- Versuch 5 Kasutatava anduri leidmine ja asukoha määramine seadmes P-L4 Lisa V00141 DE Pepperl+Fuchsi paigaldus- ja kasutusjuhend S1 kuni S14
Filtrile ei vasta ükski katse.


